강의 필기
이것은 Quantum Mechanics 강의를 듣고 적은 필기입니다.
정리가 안 되어 있고, 개인적인 생각과 풀이가 섞여 있을 수도 있습니다.
지난 강의
QM lecture note - Two-Component Spinor and Rotation Operator에서 Pauli matrix의 성질, rotation operator
오늘의 핵심
- Euler Rotation: 임의의 회전을 3개의 고정축 회전의 연속으로 표현. Body-fixed axis 회전
를 space-fixed axis 회전 로 변환 irreducible representation 의 명시적 행렬 - 고차원 각운동량의 고유값 구조:
과 의 동시 고유켓 , ladder operator 의 도입 의 boundary 조건으로부터 양자수 와 의 결정: , - Ladder operator의 계수
의 normalization을 통한 결정 의 차원 기약 표현: - Euler angle을 적용한
에서 행렬의 분리 에서의 행렬 표현과 의 명시적 계산
필기 내용
1. Euler Rotation
지금까지 회전을 나타낼 때 회전축
Euler Rotation: 어떤 회전이든 3개의 internal axis에 대한 각 회전 과정의 연속된 결과로 나타낼 수 있다.
과정
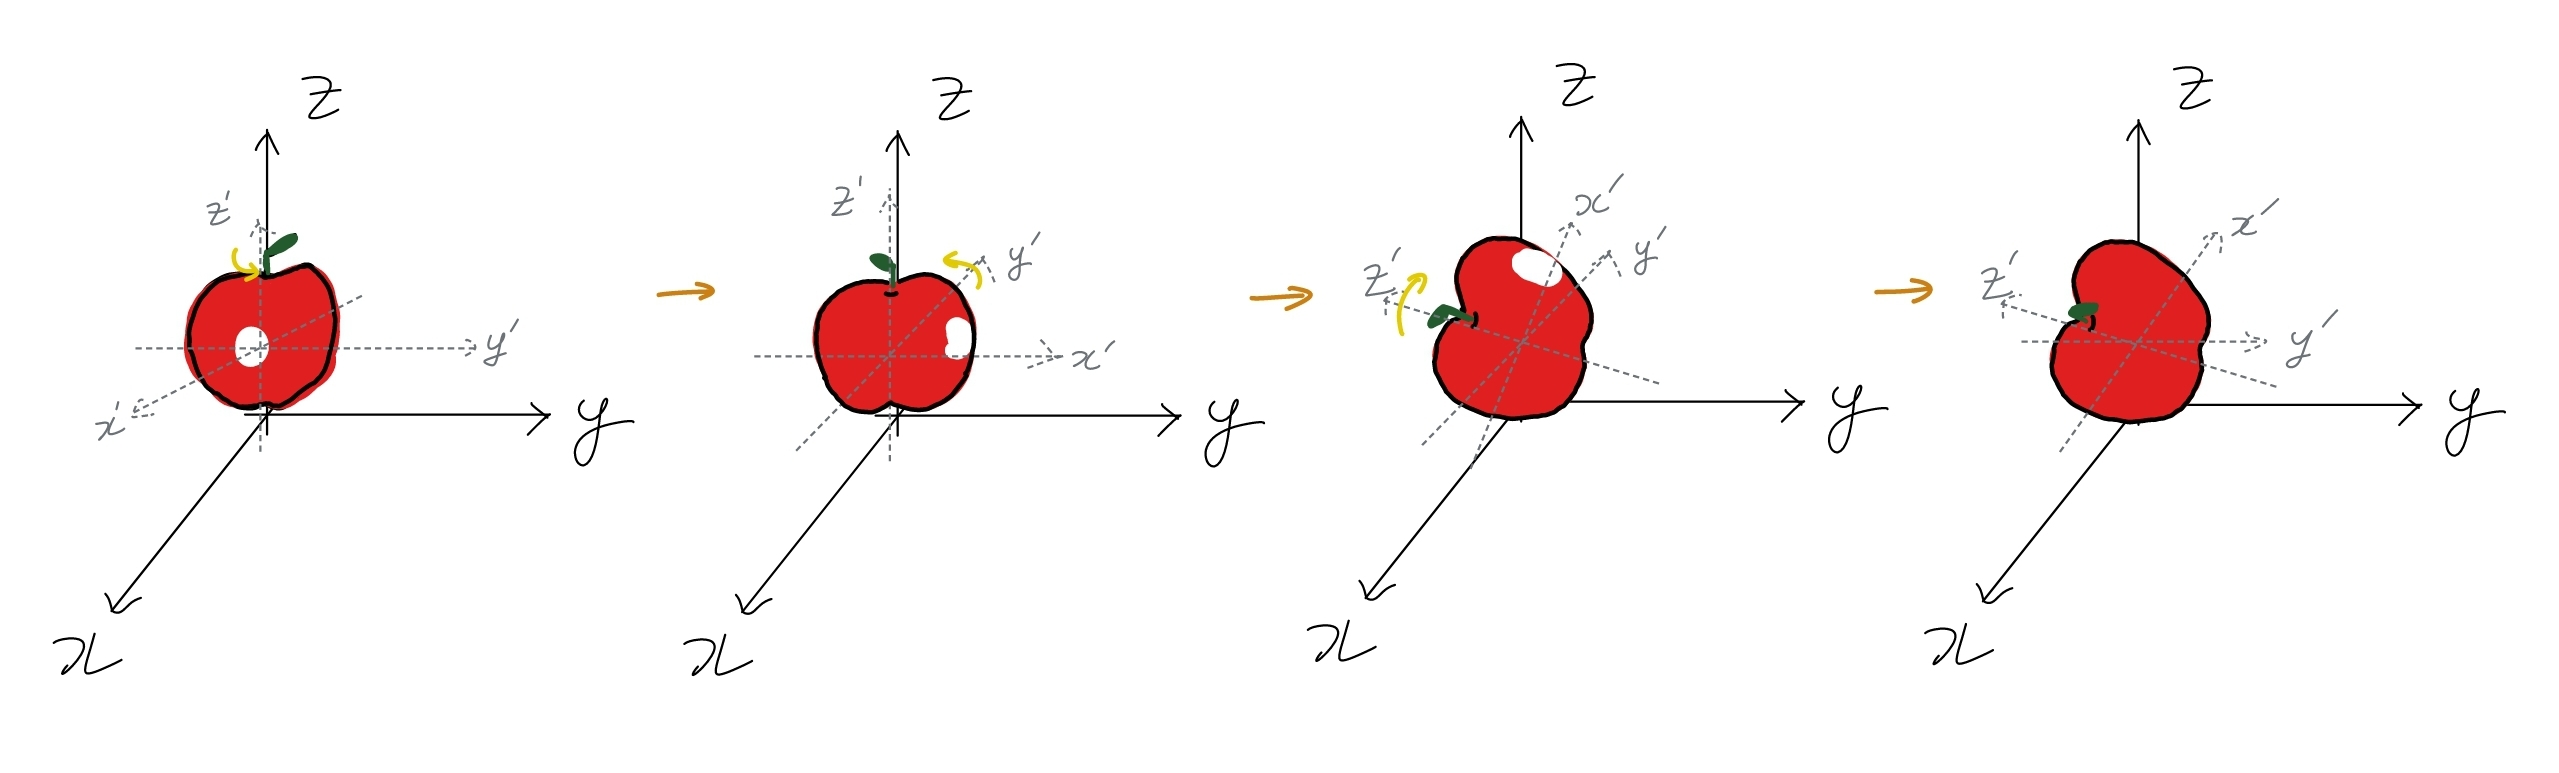
축에 대해 돌림: 축(internal axis)에 대해 돌림: 축에 대해 돌림:
Body-Fixed → Space-Fixed 변환
이렇게 회전 순서를 바꾸어도 결과물이 같다는 것을 안다.
Space-Fixed Axis 표현 유도
위에 그려진 그림 예시를 이용해 스스로 감을 익혀보자. 머릿속에서 이리저리 사과를 굴려..
와 의 위치 교환 Body-fixed 표현
와 비교하면 와 의 위치가 바뀐 것이 특징적이다.
2.
2차원 공간에서 이 회전을 행렬식으로 표현하면:
곱을 계산하면:
이 행렬을
3. 고차원 각운동량의 고유값과 고유벡터
Total Angular Momentum
Total angular momentum이라는 개념을 도입한다.
증명은 commutation의 성질
동시 고유켓
아… 니면
나,
같은 걸 정의해도 되긴 한다. 만약 당신이 지적으로 고통받는 것을 좋아한다면.
Ladder Operators
Ladder operator를 도입한다:
QM lecture note - Simple Harmonic Oscillator 에서 정의한 ladder operator과과 비슷함을
이들의 교환 관계:
증명
증명
증명
for 이므로 자명하다.
따라서 계수
4.
우변의
따라서:
가능한
이를 아까 상정한 ket에 적용하면,
같은 전개로:
두 식을 비교하면:
확인
✓
양자수
양자수
정리하면, 각운동량에 대한 eigenket을 이렇게 정의할 수 있다.
5. Matrix Elements와 Ladder Operator의 계수
아까 제대로 알아내지 못 했던 ladder operator를 사용했을 때 붙는 계수를 이제 구해 보자.
양 변에
따라서:
비슷한 방식으로:
전부 정리하면, ladder operator의 작용은
6.
Total Angular Momentum을 바꾸지 않는 이유
이 관계는 선운동에서 translation operator를 적용해도 momentum이 바뀌지 않는 것과 비슷하다.
Bra와 Ket의
값이 같음에 주목하라.
모든
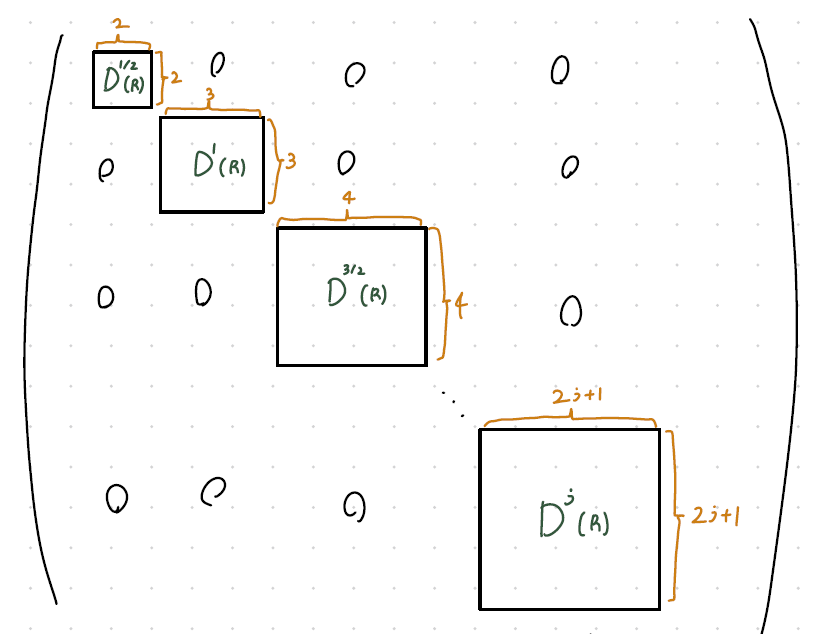
왜 고작 이게 교과서 표지가 되었을까?
7. Euler Angle 적용과
Euler rotation을 적용하자:
새로운 행렬
8.
편의를 위해
Taylor 전개로
정리
이고, 임을 이용.
궁금한 내용
Body-fixed → Space-fixed 변환의 직관
에서, 오른쪽부터 읽으면 “ 만큼 되돌리고 → space 축으로 돌리고 → 다시 돌림”인데, 이것이 왜 body-fixed 축 회전과 같은지 직관적으로 이해할 수 있는가?
행렬의 일반적 공식
와 의 경우를 명시적으로 계산했는데, 임의의 에 대한 의 닫힌 공식(Wigner formula)은 어떤 형태인가?
AI의 보충 설명
연관 학습 노트
- QM lecture note - Two-Component Spinor and Rotation Operator
- QM lecture note - Rotation and Angular Momentum
References
- Sakurai, Modern Quantum Mechanics, Chapter 3.3, 3.5
다음 강의
QM lecture note - Schwinger Oscillator Model and Wigner d-Matrix에서 임의의